议程
讲师
赞助商
更多
中文
English
查看大会相册
下载幻灯片
相册
幻灯片
议程
讲师
赞助商
更多
中文
English
查看大会相册
下载幻灯片
上一个
午餐
议程安排
下一个
重新思考生成式机器人操作的效率瓶颈
开源机器人
从单机器人智能到多智能体协同:AIRSEAI 的演进
日期
2026-10-17
时间
14:00-14:35
地点
2楼-海厦1厅
活动简介
本次演讲介绍 AIRSEAI 如何从单机器人智能演进为多智能体协同系统,重点讲解模块化处理流程、多模态感知、协同任务执行和约束条件下的决策,并讨论异构系统互操作、仿真与实际部署中的挑战。
讲师
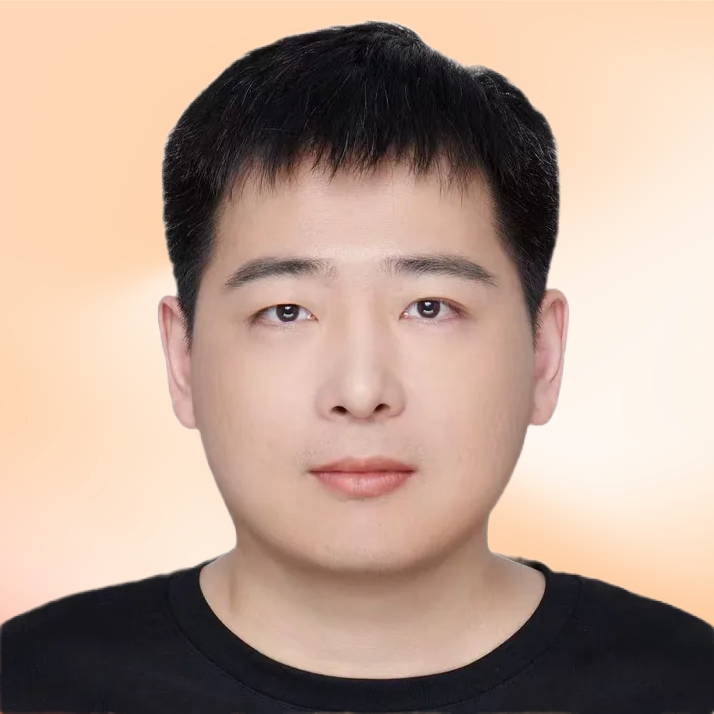
康留旺
深圳市人工智能与机器人研究院副研究员
周鸿钧
深圳市人工智能与机器人研究院副研究员
选择下载方式
×
GitCode
GitHub